随着我校综合改革和应用型人才培养模式改革的不断推进,科研环境越来越好,在研究生处相关平台和二级学院支持下,我校研究生培养成果持续取得突破,其中人工智能与数据科学学院的“智慧工控与智能机器人”导学团队,锚定“理论模型构建+工程问题化解”双驱式项目化育人路径,2026年度在科研技术攻坚和研究生人才培养方面成果显著,团队研究生获得多项比赛奖励和荣誉。
连志刚教授指导的研究生以第一作者发表3篇SCI检索论文
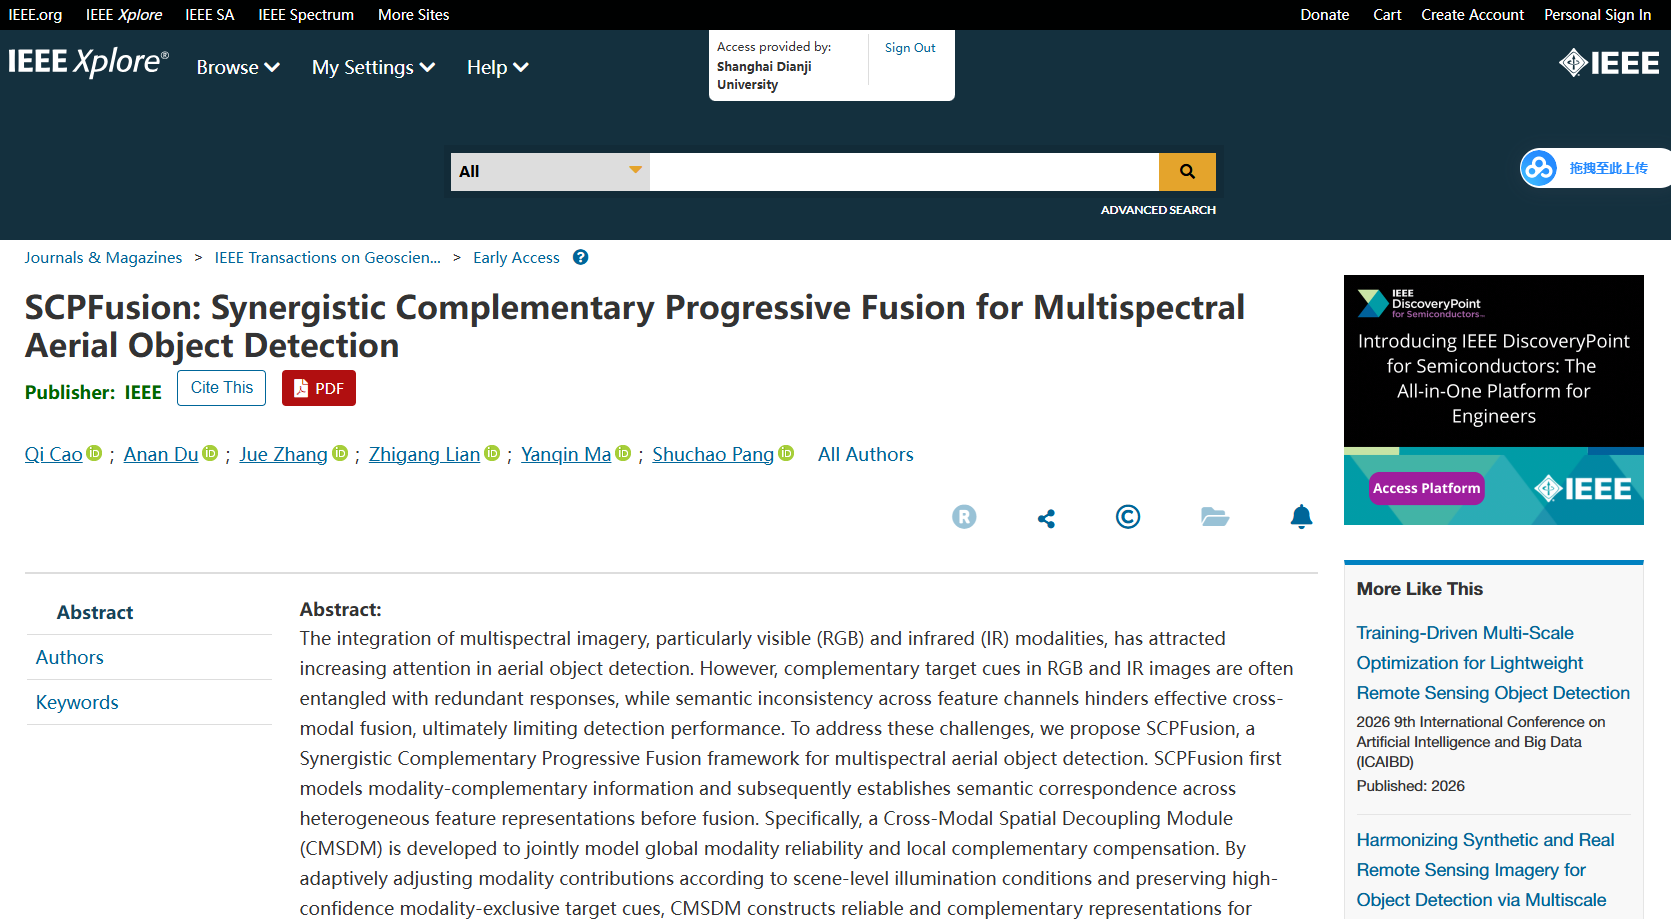
团队研究生曹淇同学以第一作者在国际顶刊IEEE Trans. on Geoscience and Remote Sensing (中国人工智能学会推荐的“人工智能交叉与应用”领域A类顶刊,中科院一区,影响因子IF:9.4)发表SCPFusion: Synergistic Complementary Progressive Fusion for Multispectral Aerial Object Detection学术论文。研究工作在连志刚教授指导下,硕士研究生曹淇为第一作者,我校为第一署名单位,与南京理工大学、浙江工业大学、南京工业职业技术大学合作完成。面向交通、城市规划、灾害救援和边境监控等领域,基于无人机多光谱航拍目标智能检测,提出了SCPFusion协同互补渐进融合框架,该框架基于可见光与红外双流网络,通过单模态蒸馏增强各模态分支的特征表征能力。在融合过程中,跨模态空间解耦模块(CMSDM)根据场景光照条件自适应调整两种模态的贡献,并保留单一模态中可靠的局部目标线索;通道对齐特征聚合模块(CFAM)进一步建立异构特征通道之间的语义对应关系,逐步整合主要目标信息与互补信息,从而减少跨模态干扰,提升融合特征的判别能力和目标识别检测性能。
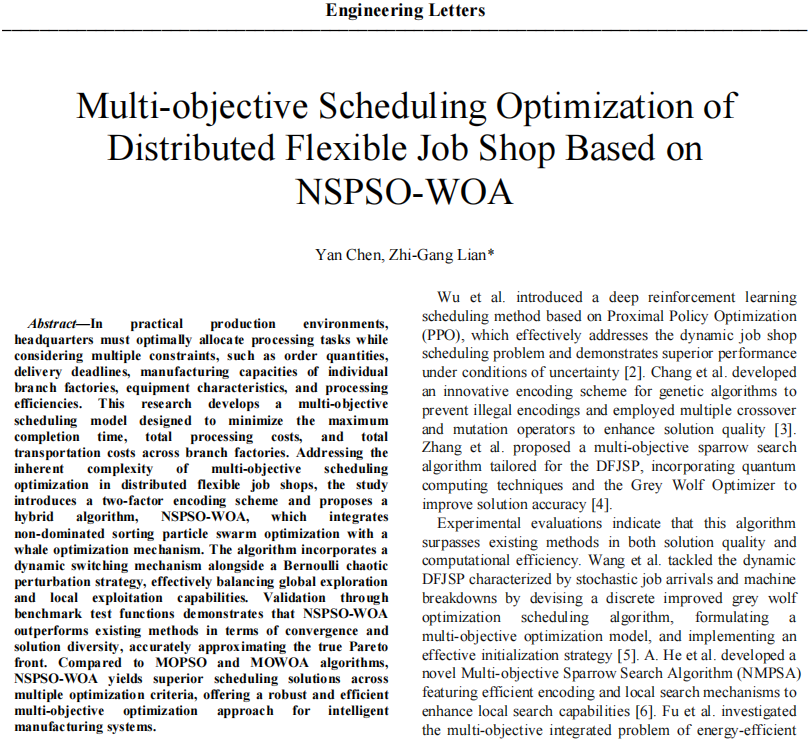
团队研究生陈岩同学以第一作者撰写的Multi-objective Scheduling Optimization of Distributed Flexible Job Shop Based on NSPSO-WOA论文发表于国际期刊Engineering Letters(ESCI,JCR:Q3/工程综合)。面向云智能制造场景,构建兼顾最大完工时间、加工与运输成本的多目标调度模型,提出NSPSO-WOA混合算法,采用双因子编码与混沌扰动策略,以解决云智能制造背景下分布式生产调度优化问题,为分布式智能制造车间调度优化提供可行技术路径。
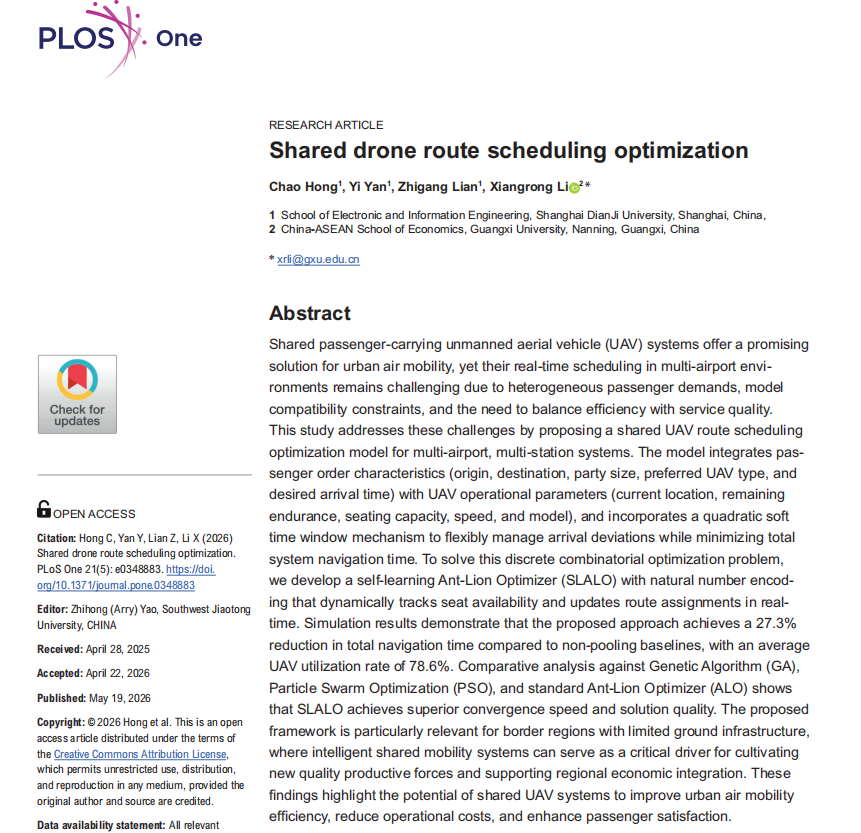
团队研究生洪超同学以第一作者,闫怡以第二作者撰写的Shared drone route scheduling optimization论文发表于国际期刊PLOS One(ESCI,JCR:2区)。研究了全自动交通系统中共享载客无人驾驶飞行器(UAV)飞行路径调度的优化问题。针对乘客基于多机场、多站点环境下出行的多样化需求,考虑乘客订单特征(出发地、目的地、团体规模、首选UAV类型和所需到达时间)与UAV运行参数(当前位置、航程、座位容量、速度和型号),构建了调度优化模型,并提出一种自然数编码策略的自学习蚁狮算法(SLALO)来解决该复杂组合优化问题,为提高城市空中交通效率、降低运营成本和提升未来自主交通网络中乘客满意度提供理论基础。
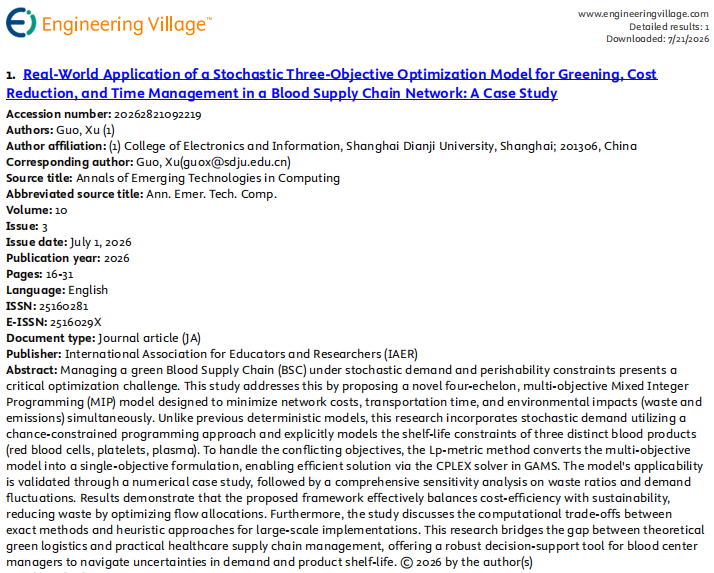
团队教师郭煦副教授以第一作者发表1篇EI期刊检索论文
团队青年教师郭煦博士以第一作者在EI期刊Annals of Emerging Technologies in Computing发表论文Real-World Application of a Stochastic Three-Objective Optimization Model for Greening, Cost Reduction, and Time Management in a Blood Supply Chain Network: A Case Study(https://10.33166/AETiC.2026.03.002)。研究讨论了多目标混合规划模型实现中精确方法和启发式方法之间的计算权衡。这项研究弥合了理论绿色物流和实际供应链管理之间的差距,为物流中心管理人员提供了一个强大的决策支持工具,可应对需求和产品保质期的不确定性。
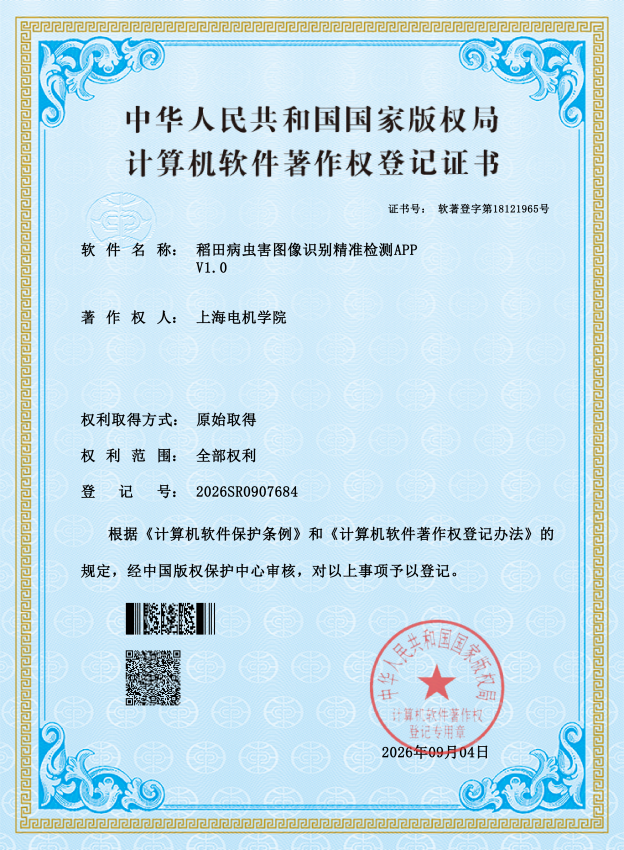
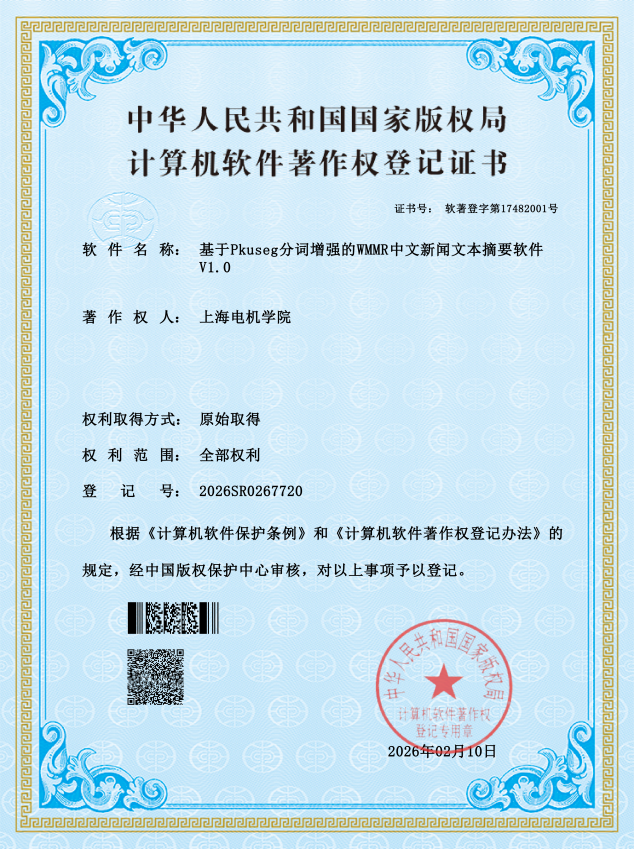
导学团队获批多项计算机软件著作权及发明专利
该导学团队以“成果落地”为导向,注重知识产权保护,本年度获批2项计算机软件著作权:包括《稻田病虫害图像识别精准检测APP》《基于Pkuseg分词增强的WMMR中文新闻文本摘要软件》。
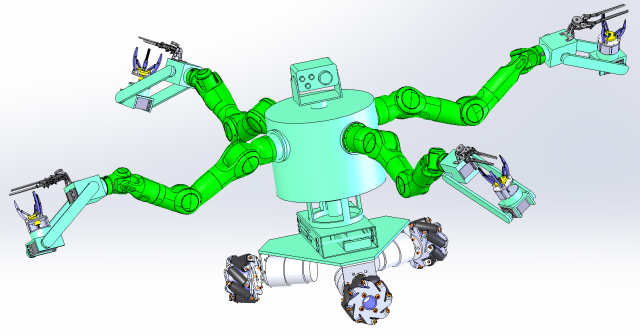
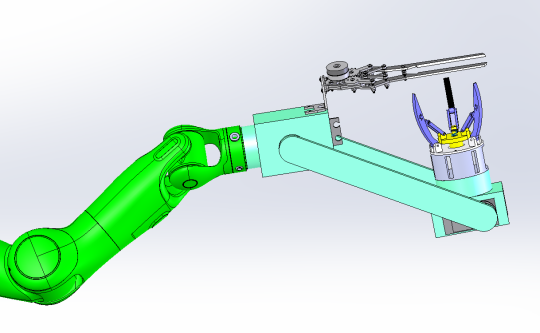
在连志刚教授指导下,研究生李卓然申请《一种剪抓一体式的水果多臂采摘机器人》发明专利,解决人工采摘苹果疲劳、低效、容易碰伤等问题。李卓然等创新性提出采用四机械臂独立运动与协同作业结构,实现多目标苹果的任务分配和并行采摘;设计了可绕中心轴线独立旋转的三爪夹持机构,并将其与相对固定的果梗剪切机构集成于同一末端执行器,实现夹持方位调整、稳定夹持和果梗剪切的协同配合;结合三全向轮移动底盘与视觉识别控制系统,提高机器人在复杂果园环境下的运动灵活性和自动化采摘能力。
创新实践:竞赛摘桂+学业创优,研学融合结硕果
在导师组悉心指导下,团队研究生实现“学术论文、技术创新、竞赛实践、学业素养”四维成长,在竞赛赛场也屡获佳绩。包括:
赵亚娣获2026年研究生国家奖学金;
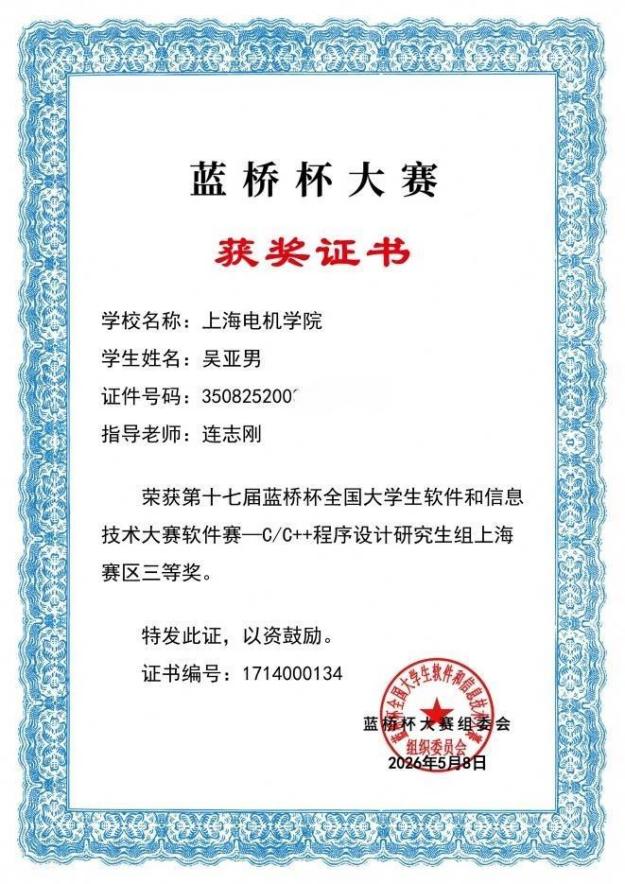
吴亚男获第十七届蓝桥杯全国软件大赛上海赛区Java软件开发研究生组三等奖;
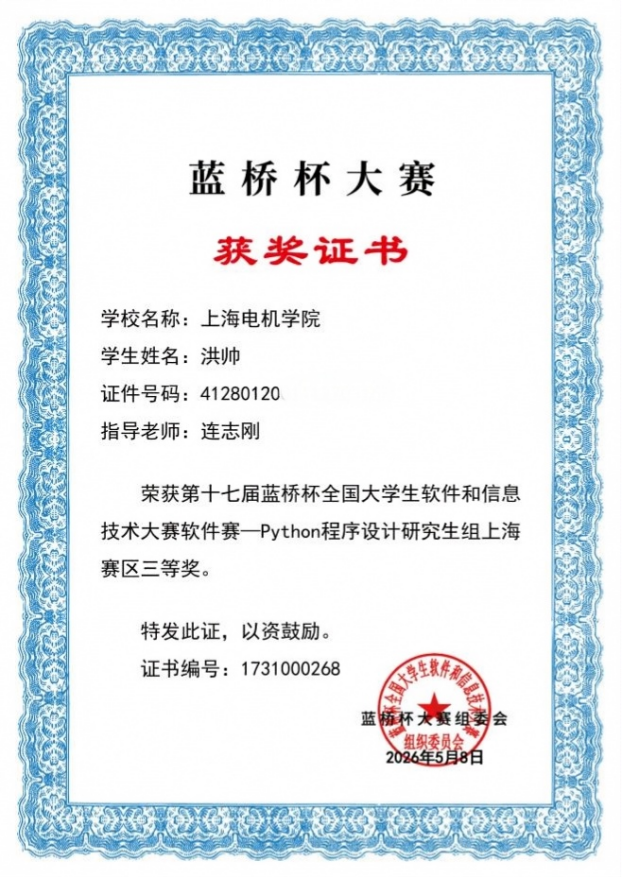
洪帅获第十七届蓝桥杯全国软件大赛上海赛区Python程序设计研究生组二等奖;
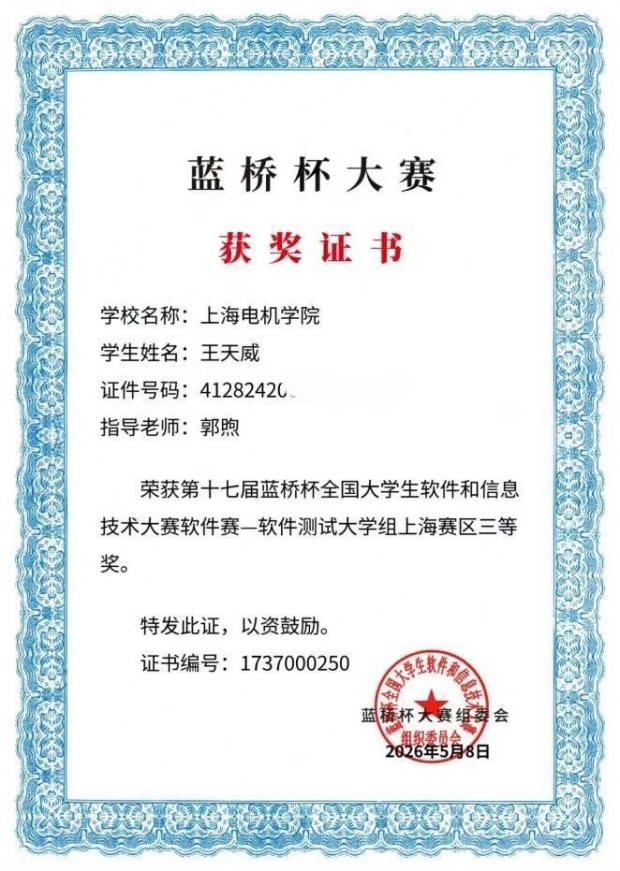
王天威获第十七届蓝桥杯全国软件大赛上海赛区嵌入式设计与开发大学组二等奖;
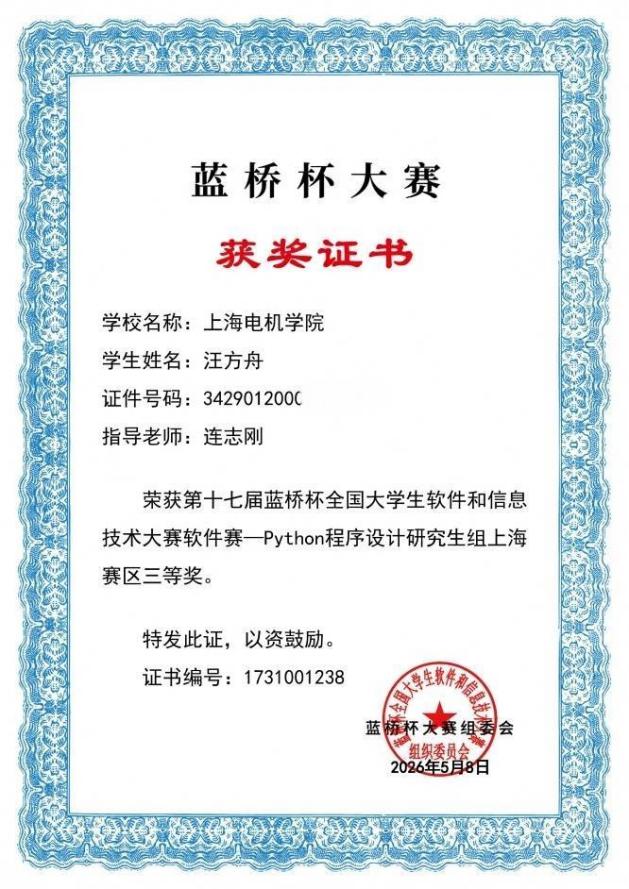
汪方舟获第十七届蓝桥杯全国软件大赛上海赛区嵌入式设计与开发大学组三等奖;
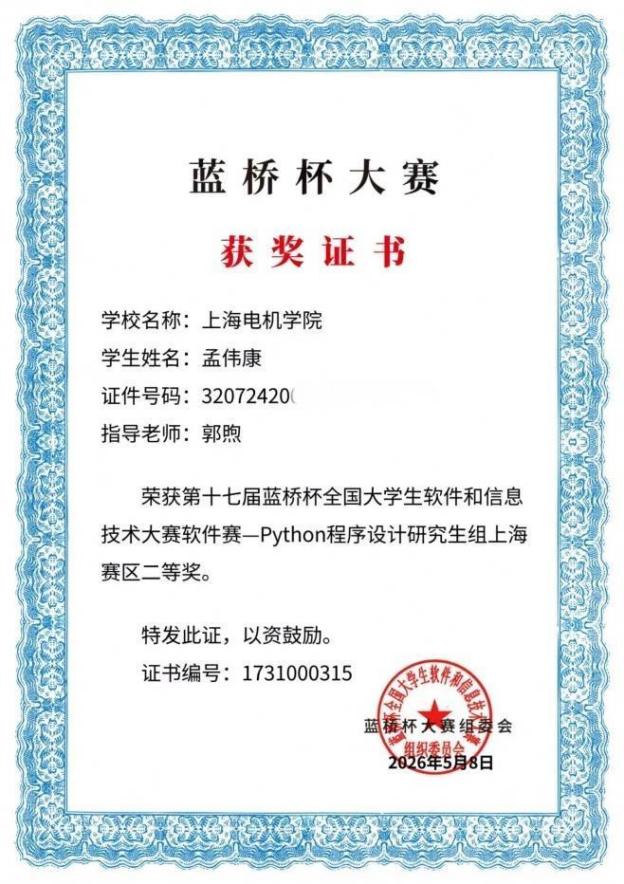
孟伟康获第十七届蓝桥杯全国软件大赛上海赛区Python程序设计研究生组二等奖;
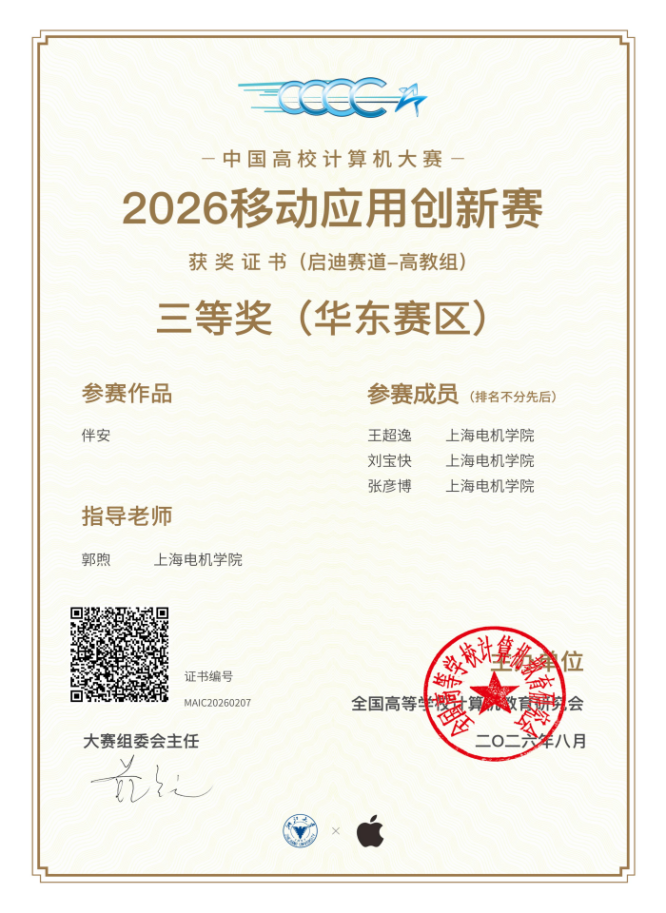
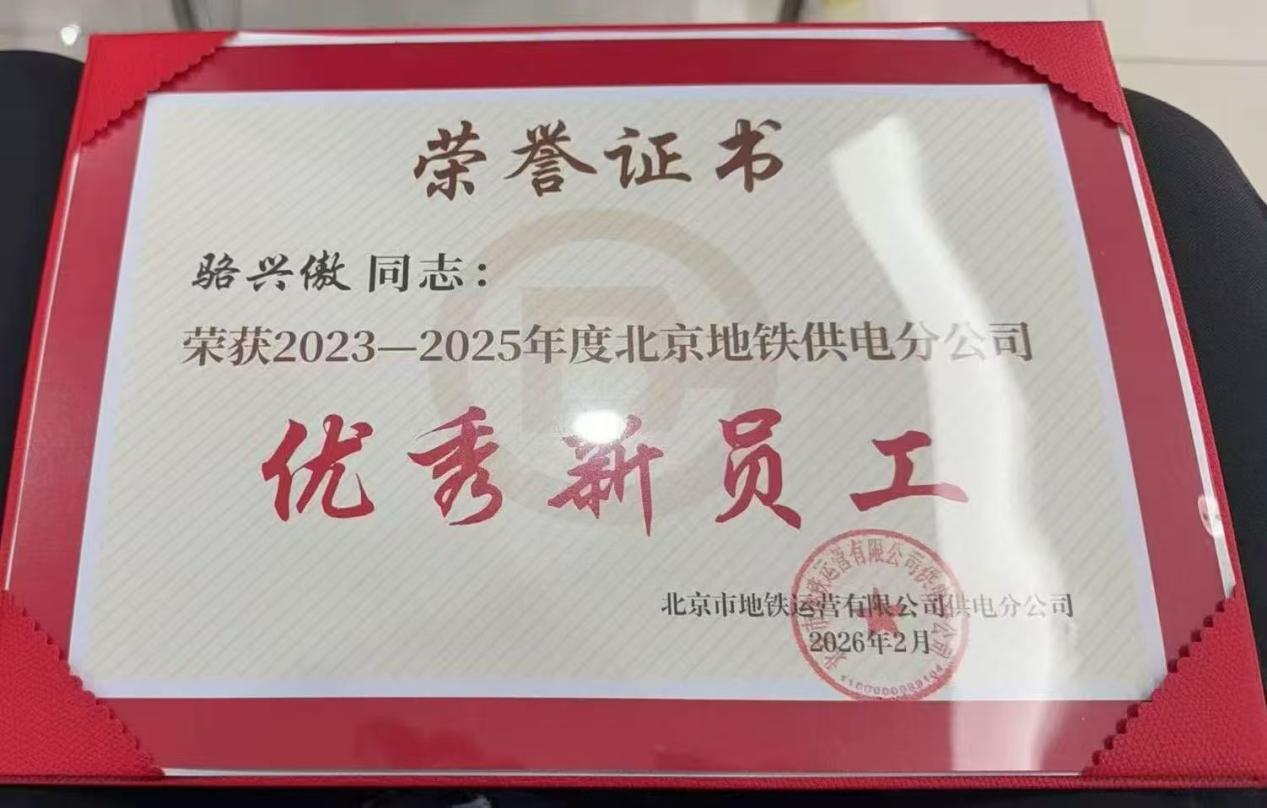
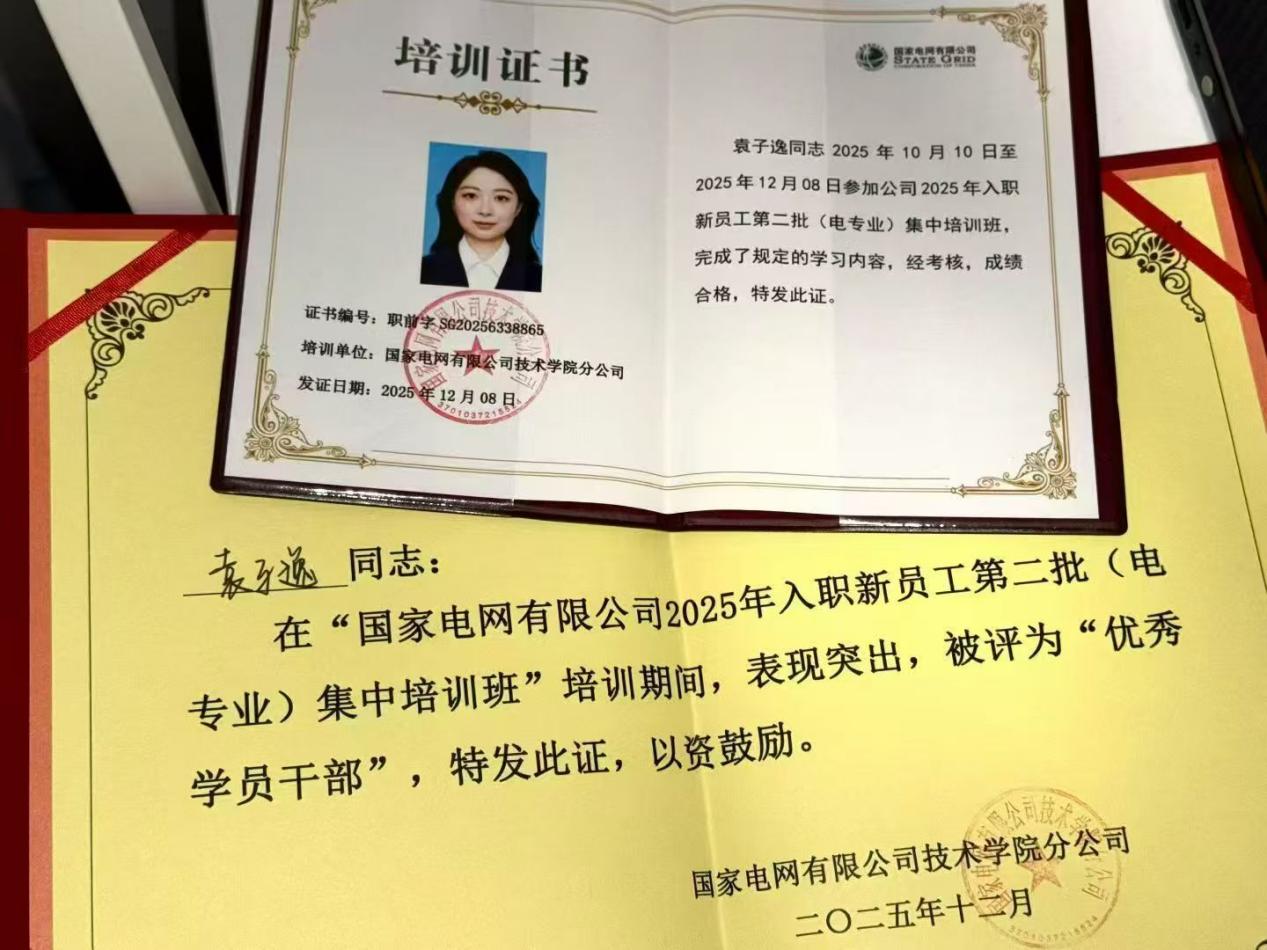
以下是部分奖项证书:
此外,导学团队培养的研究生善于钻研,勇于创新,基础扎实,动手能力突出,踏实肯干,责任心强,成果显著,发展全面、德才兼备,受到用人单位高度认可。
(供稿:人工智能与数据科学学院)